MuJoCo 4:面向机器人的物理引擎,内置独立工作室
面向机器人的物理引擎,内置独立工作室
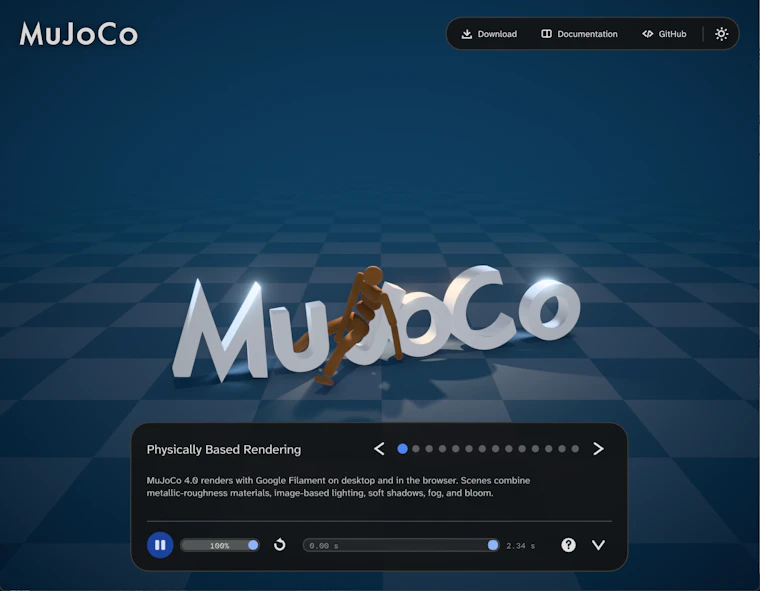
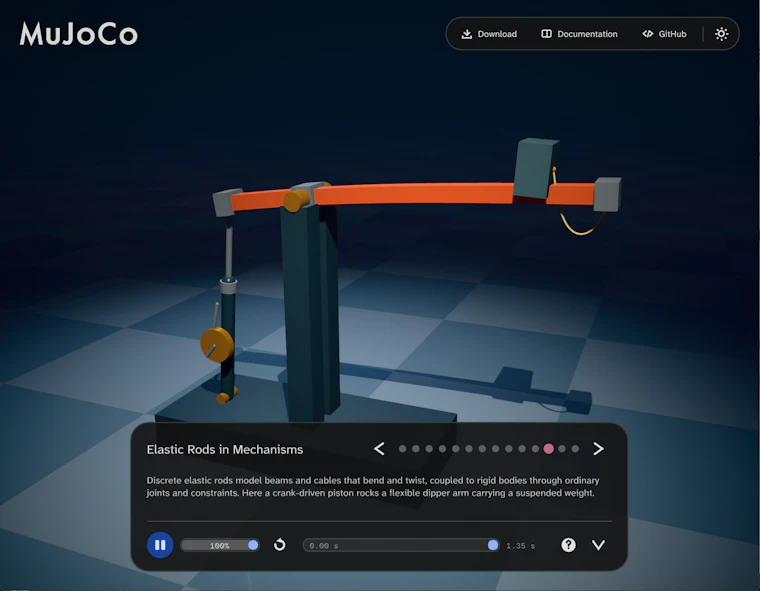
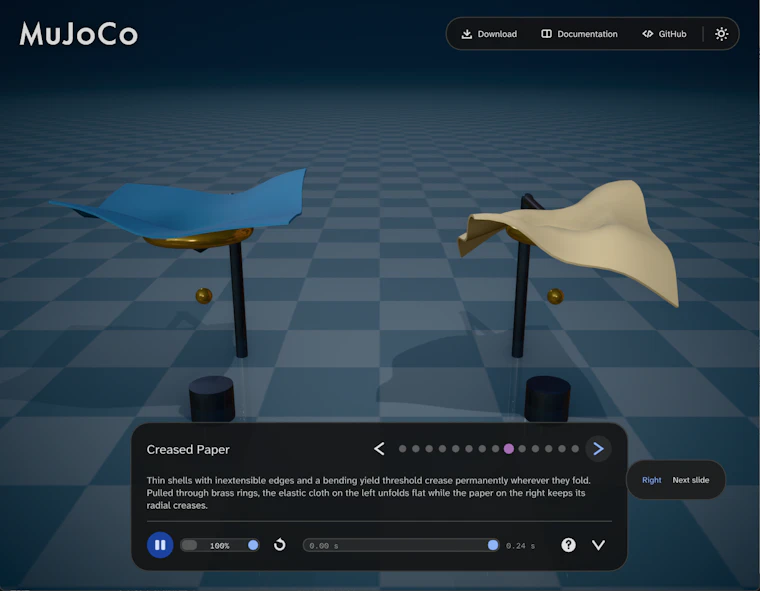
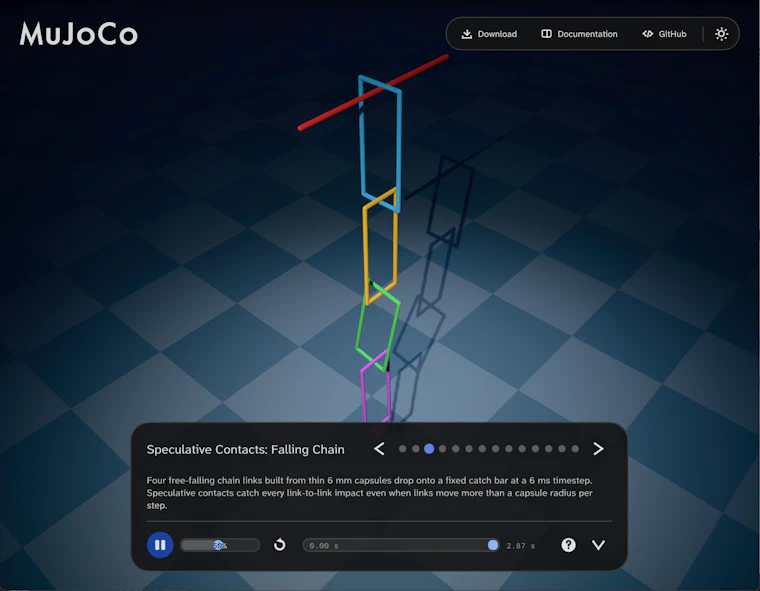
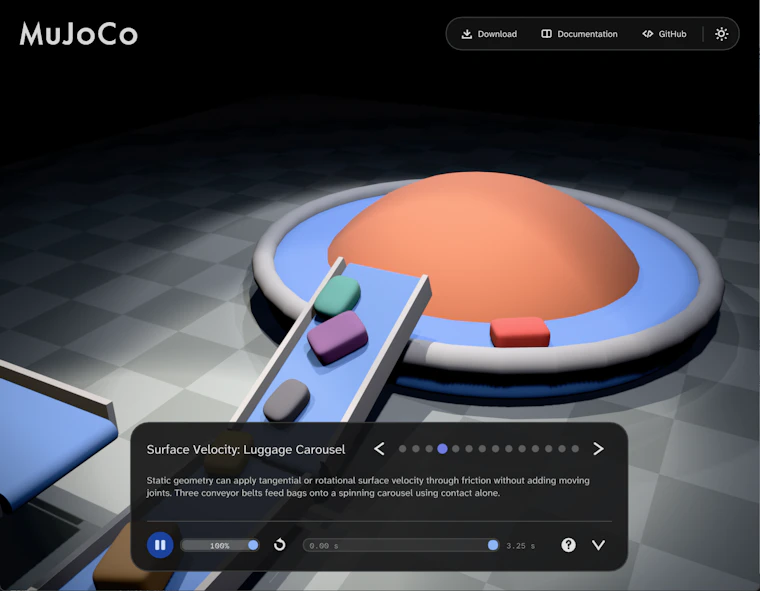
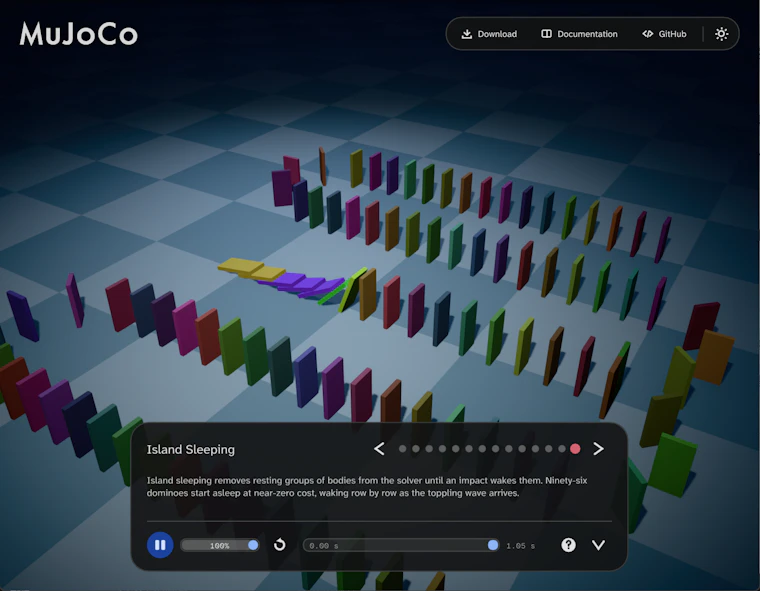
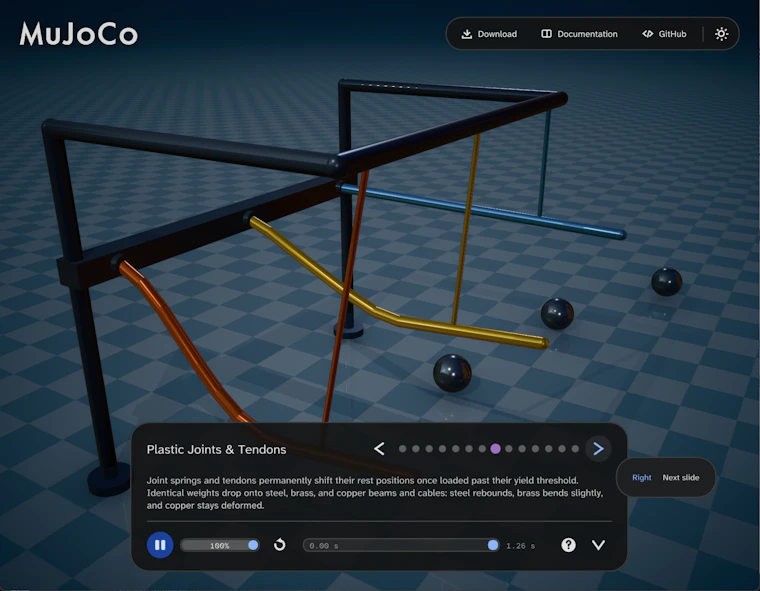
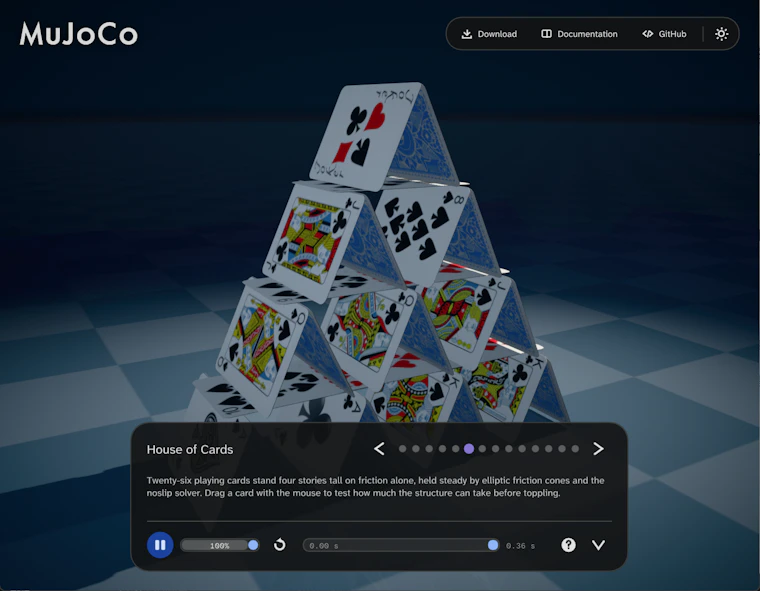
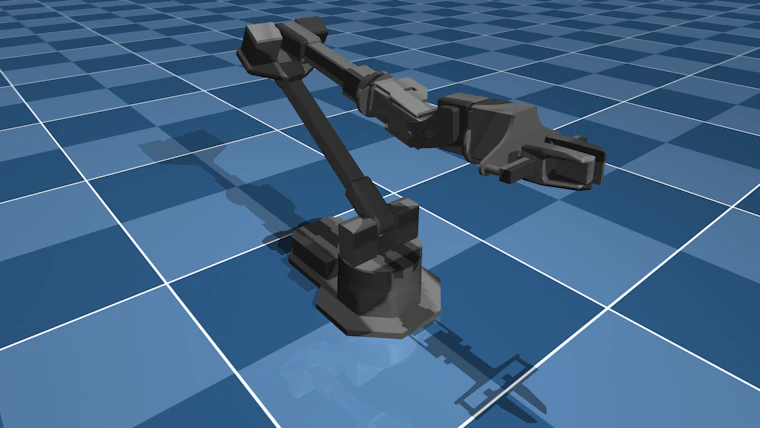
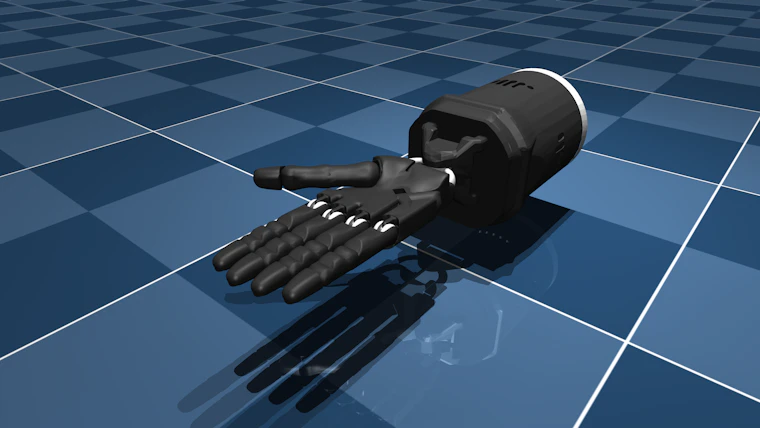
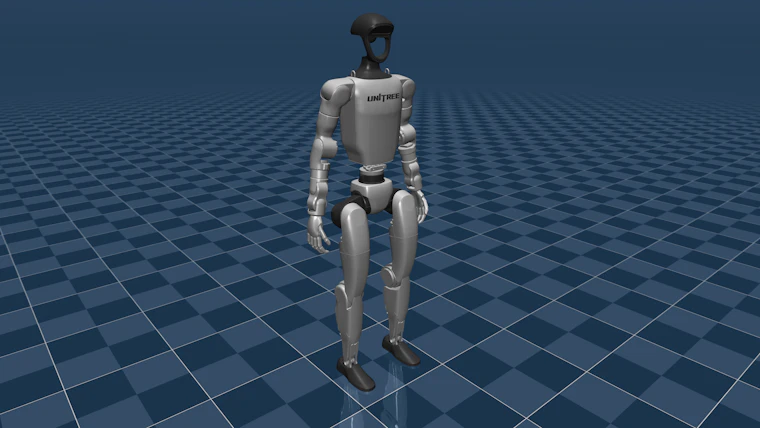
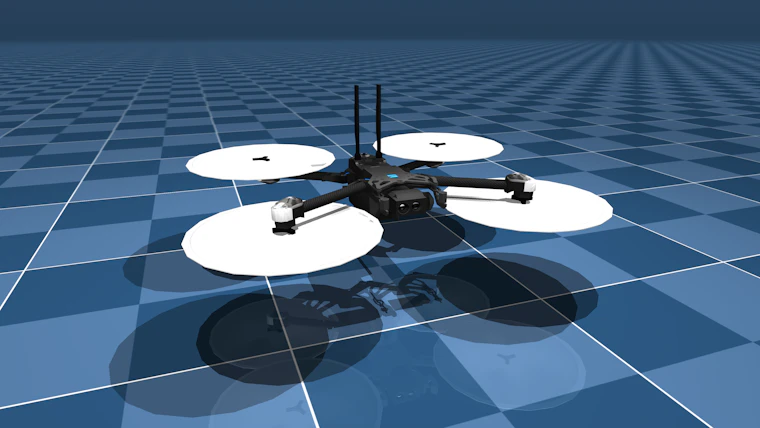
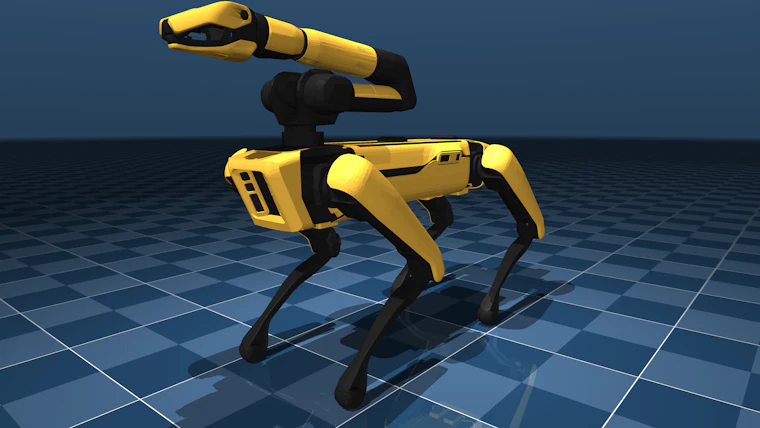
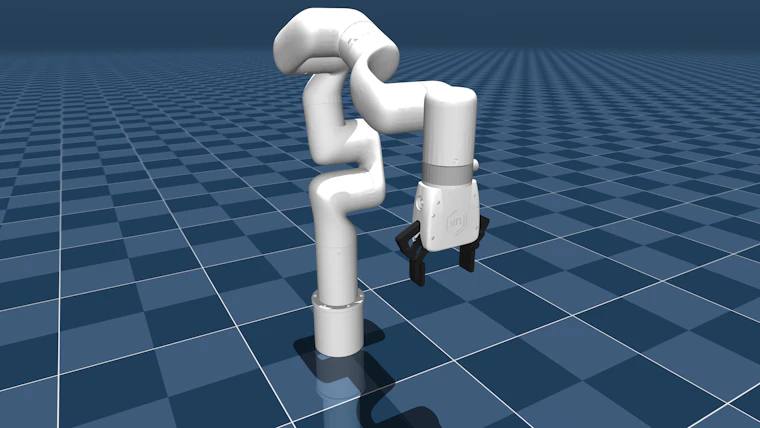
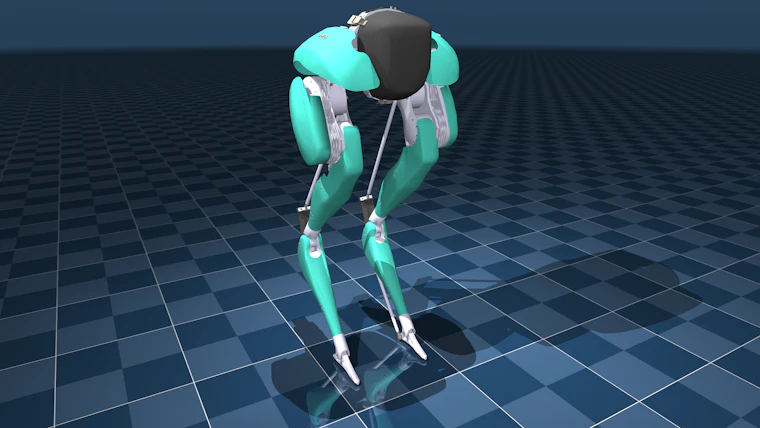
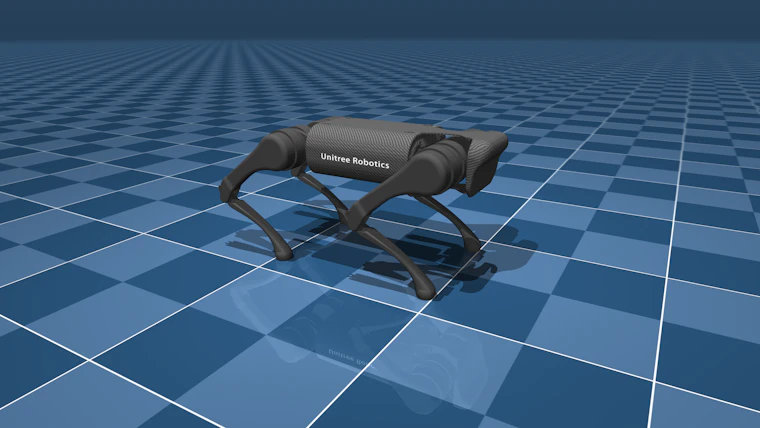
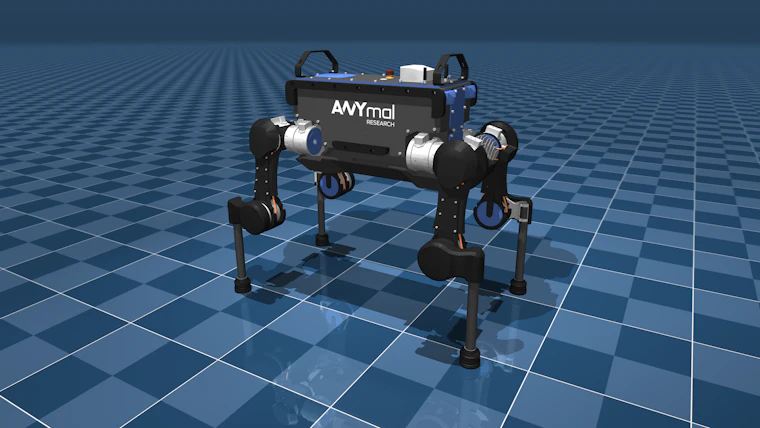
MuJoCo 4 是 Google DeepMind 开源物理引擎的重大更新版本。新版本新增模块化 3D Studio,改进了可变形体仿真,并优化了高速碰撞的处理能力。你可以直接在浏览器中探索模型,也可以构建自定义查看器。
小编简评: MuJoCo 4 是 Google DeepMind 给机器人仿真社区的一份厚礼。作为业界公认的高性能物理引擎,此次更新最大的亮点是内置了模块化 3D Studio,让开发者无需额外工具即可在浏览器中直观地浏览和调试模型,大幅降低了上手门槛。可变形体仿真的改进让软体机器人和复杂材质的物理交互更加逼真,而高速碰撞处理的优化则让高速运动场景下的仿真稳定性显著提升。对于从事强化学习和机器人控制研究的团队来说,MuJoCo 一直是首选仿真平台之一,4 版本进一步巩固了这一地位。开源免费的特性加上 GitHub 上活跃的社区生态,使得它既适合学术研究,也能满足工业级应用需求。无论你是研究者还是工程师,都值得深入体验。
用户评价:
“物理引擎天花板,DeepMind出品必属精品”
“3D Studio 在浏览器里就能用,太方便了”
“高速碰撞终于不抖了,仿真稳定性大幅提升”
“可变形体仿真改进明显,软体机器人研究福音”
“开源免费还带社区支持,科研和开发都离不开”
关键词:#MuJoCo 4 #Open Source #Robots #Artificial Intelligence #GitHub #开源 #机器人 #人工智能
官方网站: MuJoCo 4
英文介绍: A physics engine for robots with its own studio
MuJoCo 4 is a major update to Google DeepMind’s open-source physics engine. It adds a modular 3D Studio, improved deformable-body simulation, and better handling of fast collisions. Explore models in your browser or build custom viewers.
以下是产品图片:
官方网站: MuJoCo 4
您觉得这个产品怎么样?有什么亮点或不足?可以分享给您的朋友一起探讨!
每天下午16:00,实时同步 Product Hunt 精选榜单,用中文呈现全球顶级开发者、创业者的奇思妙想,准时链接全球创意!欢迎持续关注~~~