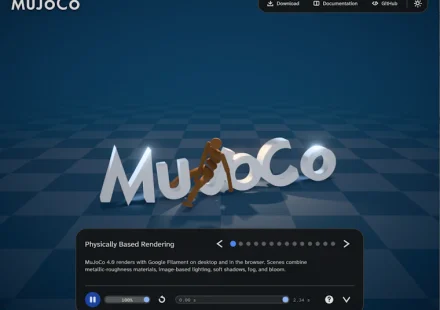
MuJoCo 4:面向机器人的物理引擎,内置独立工作室
MuJoCo 4 是 Google DeepMind 给机器人仿真社区的一份厚礼。作为业界公认的高性能物理引擎,此次更新最大的亮点是内置了模块化 3D Studio,让开发者无需额外工具即可在浏览器中直观地浏览和调试模型,大幅降低了上手门槛。可变形体仿真的改进让软体机器人和复杂材质的物理交互更加逼真,而高速碰撞处理的优化则让高速运动场景下的仿真稳定性显著提升。对于从事强化学习和机器人控制研究的团队来说,MuJoCo 一直是首选仿真平台之一,4 版本进一步巩固了这一地位。开源免费的特性加上 GitHub…